Engineering (Werktuigbouwkunde) - Integraal Project
Modulair clamping system for timber joints
Donnie Vendrig Sjoerd Reurich
Doel
Het doel is het ontwerpen van een freesklem waarmee een robot houten werkstukken efficiënt, reproduceerbaar en zonder herpositioneren kan frezen voor een lapcut.
Aanpak
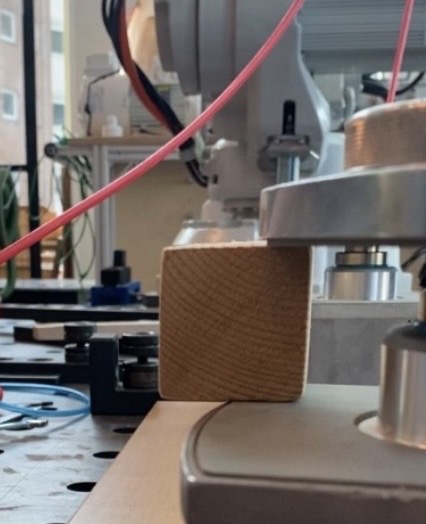
Om dit doel te bereiken zijn eerst alle bestaande klemmen uit het robotlab geïnventariseerd, onderzocht en gedocumenteerd, waarbij is gekeken naar herbruikbaarheid en geschiktheid voor robotisch frezen. Vervolgens zijn deze klemmen getest met houten werkstukken om inzicht te krijgen in positioneringsnauwkeurigheid, toegankelijkheid voor de robot en de mogelijkheid om werkstukken op verschillende posities te klemmen zodat alle zijden gefreesd kunnen worden.
Op basis van deze analyse is een nieuw klemconcept ontwikkeld dat rekening houdt met herhaalnauwkeurigheid en toepasbaarheid voor een robot. Tijdens het ontwerpproces is rekening gehouden met vaste referentiepunten, symmetrie en een logische opspanning, zodat het werkstuk zonder extra metingen of aanpassingen kan worden omgedraaid en op meerdere manieren kan worden opgespannen en gevreesd.
Resultaat
De ontwikkelde freesklem maakt het mogelijk houten werkstukken stabiel en reproduceerbaar te klemmen op verschillende posities, waardoor alle zijden efficiënt door de robot kunnen worden gefreesd.