Engineering (Elektrotechniek) - Integraal Project
GPS locatie bepaling met RTK
Boris van Zelst en Ceder Wink
Doel
Het integreren van RTK (Real Time Kinematic ) GNSS (GPS) systeem.
Aanpak
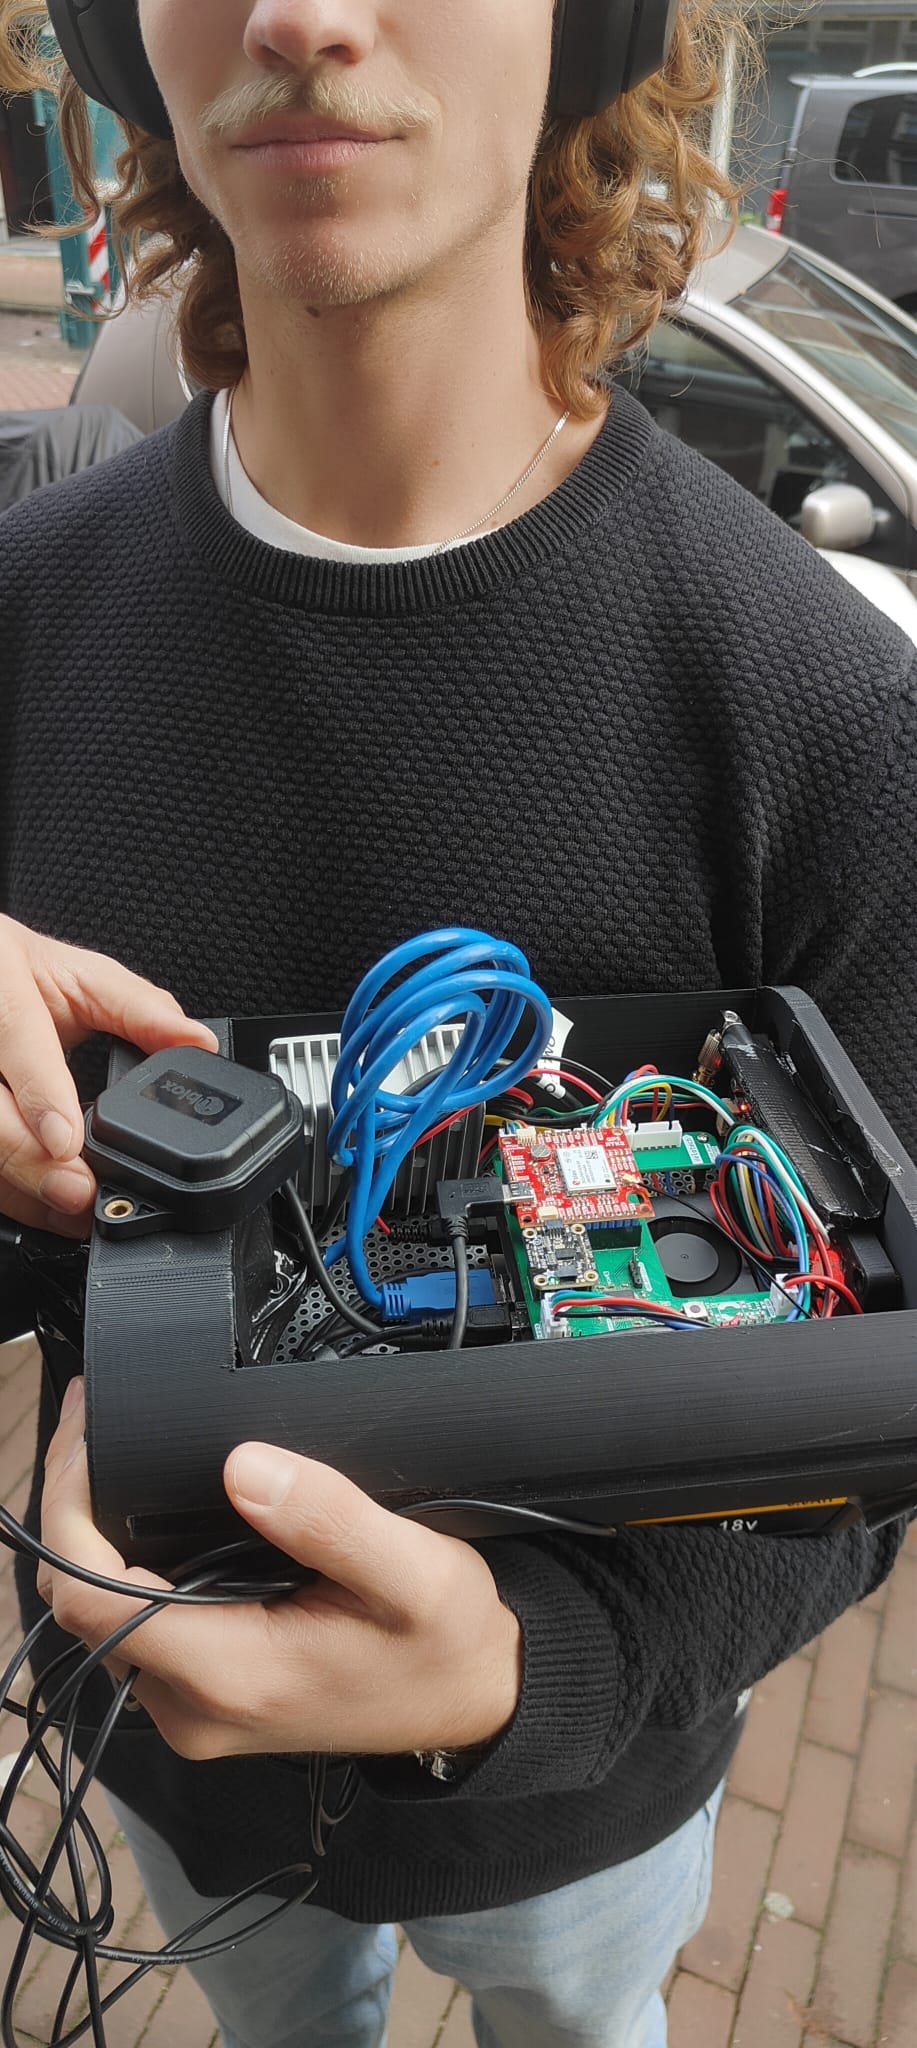
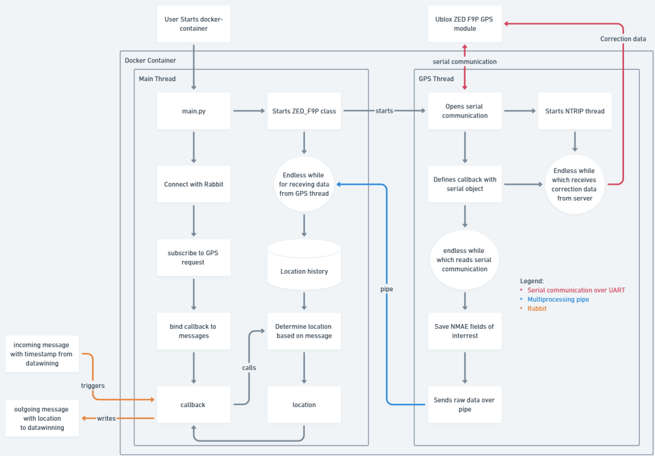
Om het RTK-GNSS-systeem te integreren, ontwerpen en implementeren we een verbeterd locatiebepalingssysteem. Het systeem maakt gebruik van de Ublox ZED-F9P GNSS-module, een multi-band antenne en NTRIP-correctiedata via Premium Positioning. We ontwikkelen een parallelle architectuur waarbij GNSS-dataverwerking gescheiden plaatsvindt van andere processen om signaalverlies te minimaliseren. Dit zorgt voor continue, nauwkeurige dataverzameling. Daarnaast voeren we validatietests uit om de nauwkeurigheid, updatesnelheid en robuustheid in diverse omgevingen te garanderen. De resultaten tonen aan dat het systeem betrouwbaar en nauwkeurig functioneert.
Resultaat
Een geoptimaliseerd Velotech-prototype met een verbeterd GNSS-locatiebepalingssysteem. Met een nauwkeurigheid van ongeveer 6 cm, een updatesnelheid van 10 Hz en robuuste werking in diverse omgevingen.