Technische Natuurkunde - Integraal Project
HvAirship 2.0
Daan Peranović, Mauro Rodriguez Tajes, Robin Decock
Doel
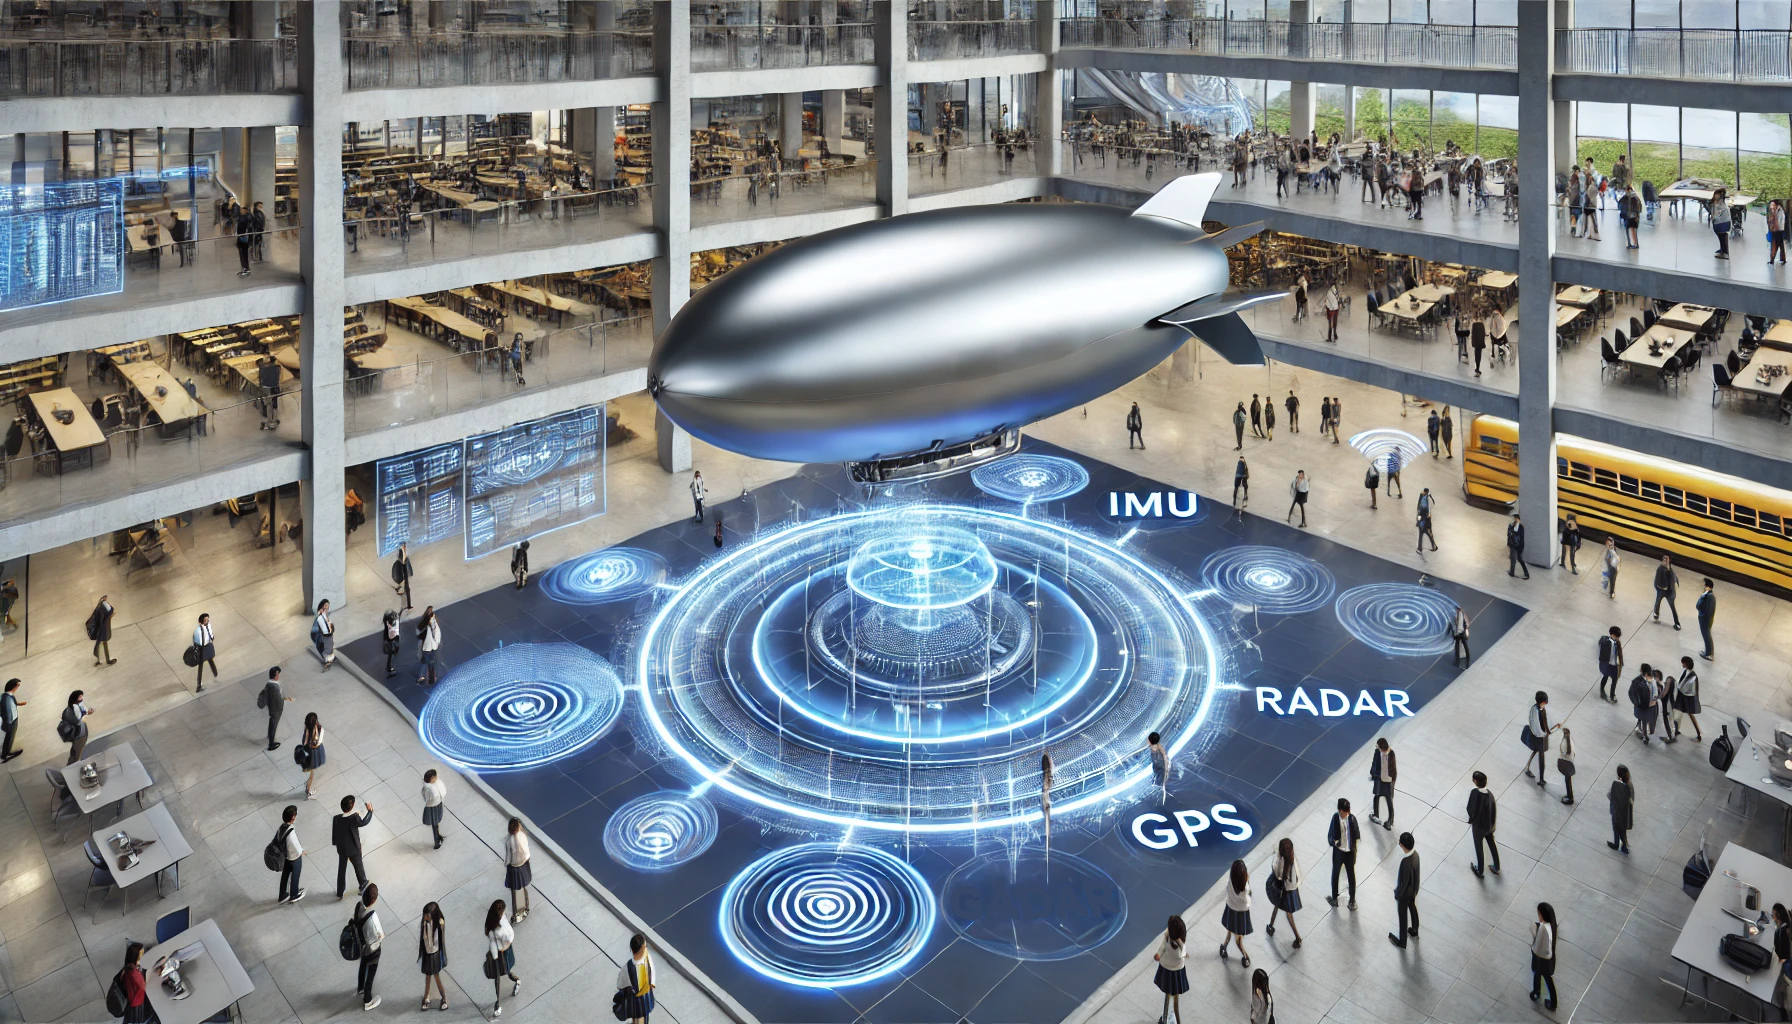
In opdracht van het Maintenance Lab een innovatief sensorsysteem ontwikkelen om HvAirship (een blimp) in het Jakoba Mulderhuis autonoom te maken.
Aanpak
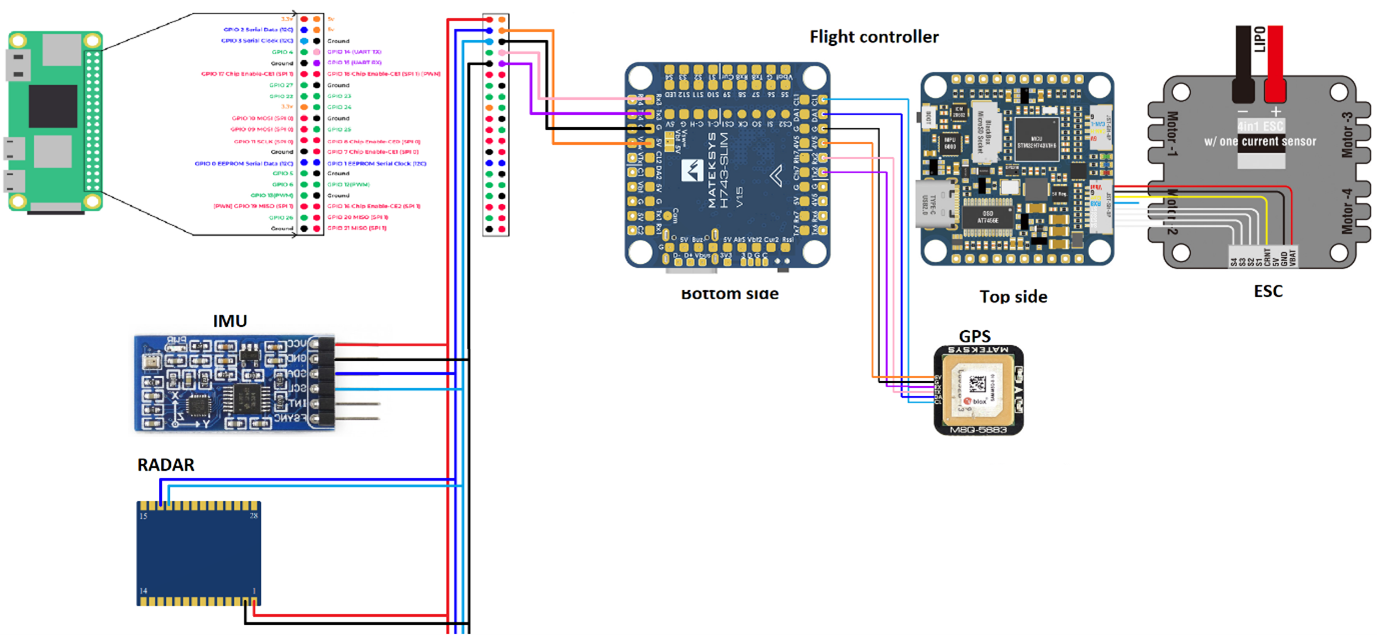
Dit project startte met het bedenken en vergelijken van verschillende sensorsystemen, om vervolgens aan de hand van een analyse tot een weloverwogen keuze te komen voor het beste systeem. De keuze is gevallen op een systeem bestaande uit een IMU, radarsensoren en een GNSS ontvanger. De blimp wordt met data van het systeem aangestuurd door een Raspberry Pi Zero 2W, een zeer kleine computer.
Onderzoek naar de prestaties van de IMU leverde de volgende resultaten op: standaarddeviaties van de accelerometer lagen tussen 0,022 en 0,026 m/s², van de gyroscoop tussen 0,12 en 0,14 °/s, en van de magnetometer tussen 0,67 en 0,70 μT. Elektromagnetische ruis bleek geen statistisch significante invloed te hebben op de meetwaarden. Verder werd onderzocht hoe verschillende programmeertalen presteren bij het verwerken van sensorgegevens. Code in C behaalde een meetfrequentie van gemiddeld 243 Hz en registreerde ruim 15 keer zo snel even accurate data als Python-code.
Resultaat
Een compleet sensorsysteem om HvAirship autonoom te kunnen maken, waarvan de IMU is onderzocht op betrouwbaarheid.