Schaalmodel waterstoffabriek

Doel Vooronderzoek naar het ontwikkelen van een schaalmodel van een waterstoffabriek voor educatie en predictive maintenance. Aanpak Om dit doel te bereiken is de…
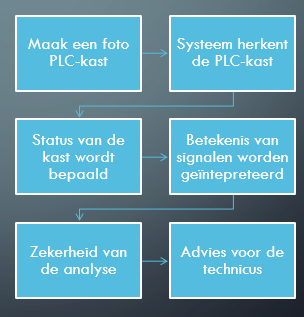
De virtuele service monteur

Doel Een ontwikkelingsplan maken voor het ontwikkelen van een digitale service monteur die ondersteuning biedt aan jonge onervaren monteurs Aanpak Wij hebben gekeken naar…
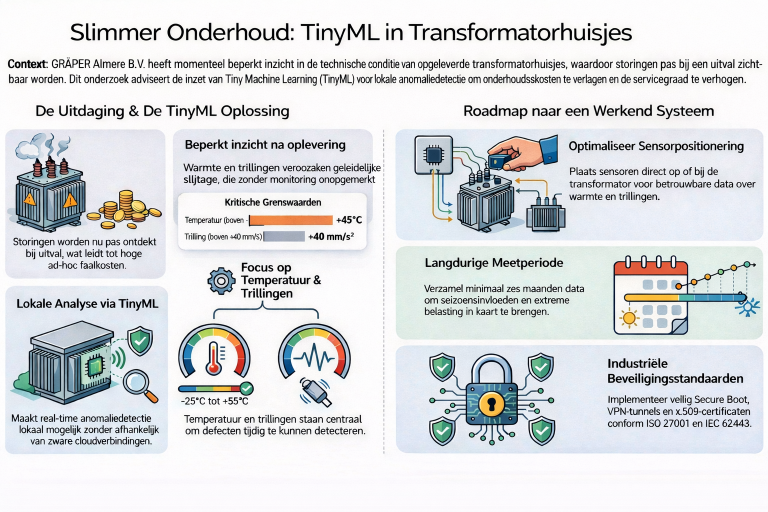
Conditiemonitoring van transformatorhuisjes

Doel Het belangrijkste doel van de opdracht was om te onderzoeken of GRÄPER met behulp van slimme sensoren en eenvoudige AI (TinyML) beter kan…
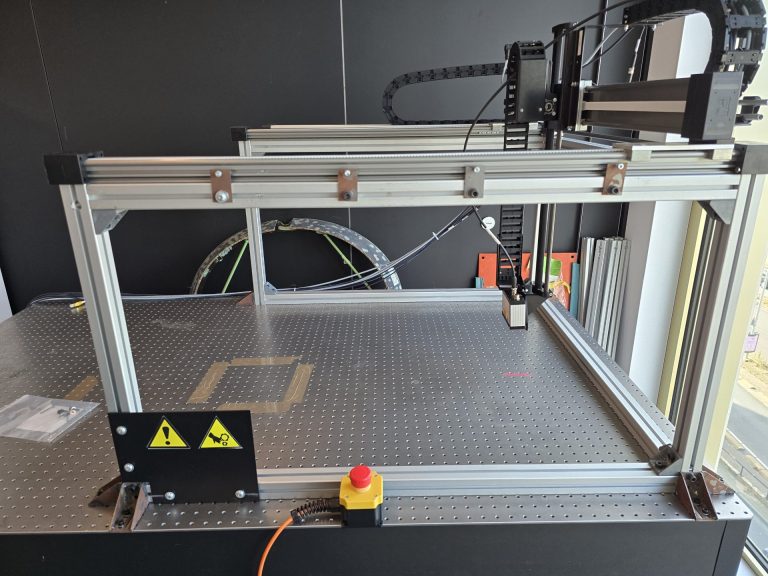
Evaluatie van laserline-scanners voor vliegtuigschade-inspectie

Doel Valideren of de laserline-scanner-gantry op deuken (bv. hagel/impact) op vliegtuigonderdelen nauwkeurig en herhaalbaar kan meten Aanpak We hebben een Python-tool gebouwd die de…
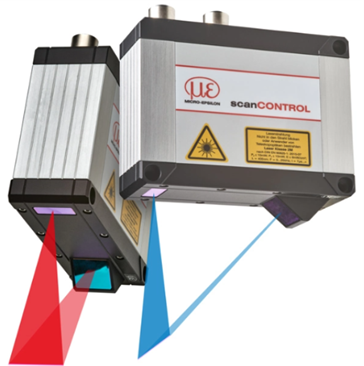
Maintenance inspection using a laser-line scanner and gantry system

Doel In opdracht van het Maintenance Lab, een eigen opdracht bedenken die controleert wat de capaciteiten van de laser-line scanner met gantry systeem zijn.…
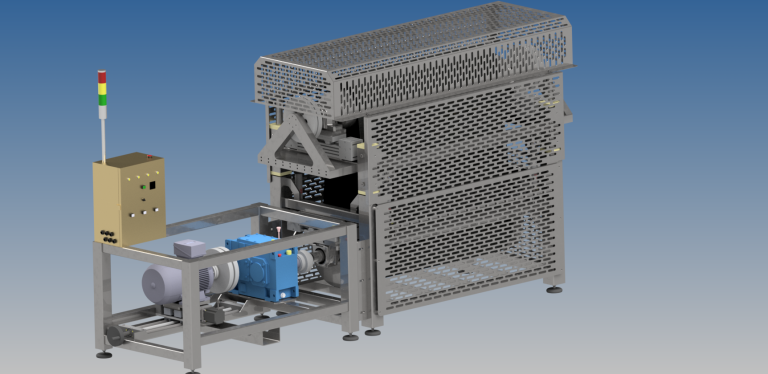
Pink Panther

  Doel Ontwerp van een proefopstelling voor TATA Steel om faalmodi van een Bridle rol te simuleren, data te verzamelen en zo stilstand te…
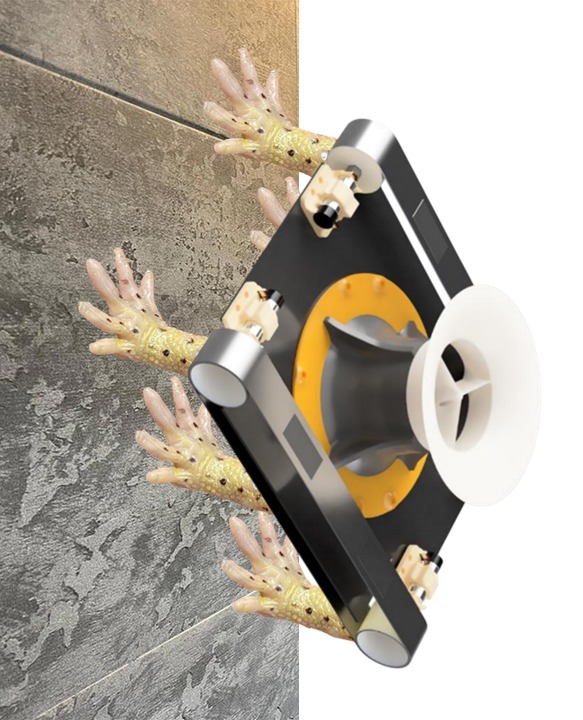
Wall Suction Done, synthetisch gekko materiaal

Doel Onderzoeken of synthetisch gekko materiaal van toepassing is op de rupsbanden van de Wall Suction Drone, ter verbetering van de verticale beweging. Aanpak…
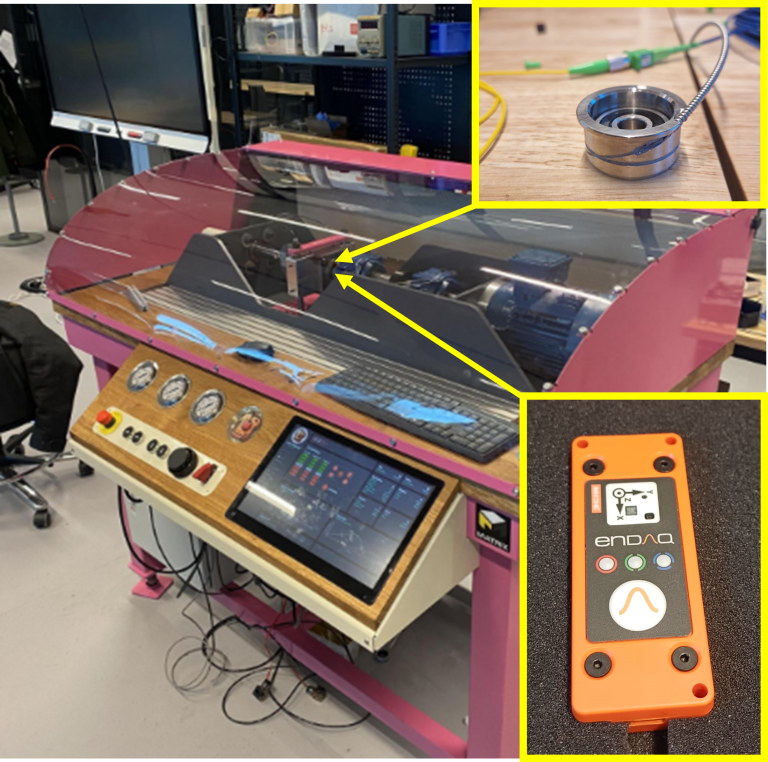
Bearing Load Station

Doel De Bearing Load Station belast een lager en gebruikt twee sensoren om slijtage te detecteren. In dit project zijn deze twee sensoren onderzocht.…
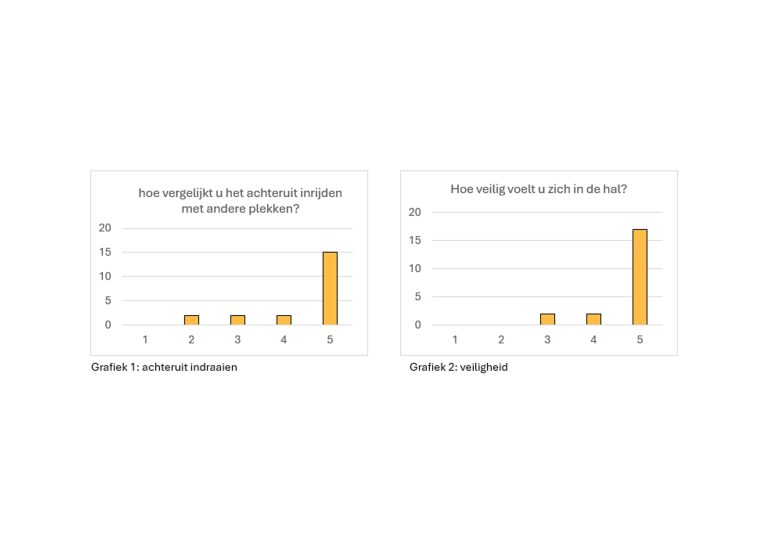
Inspectierobot AEB

Doel Inzicht krijgen in de benodigde interactie tussen de vrachtwagenchauffeur en de inspectierobot Aanpak Om inzicht te krijgen hebben we met behulp van enquêtes…
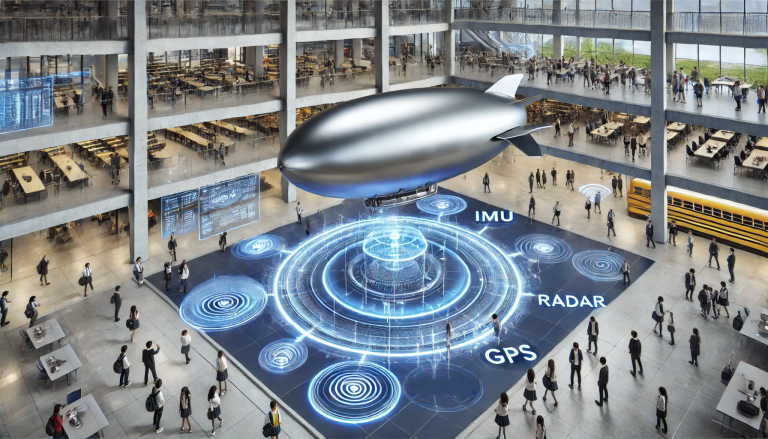
HvAirship 2.0

Doel In opdracht van het Maintenance Lab een innovatief sensorsysteem ontwikkelen om HvAirship (een blimp) in het Jakoba Mulderhuis autonoom te maken. Aanpak Dit…
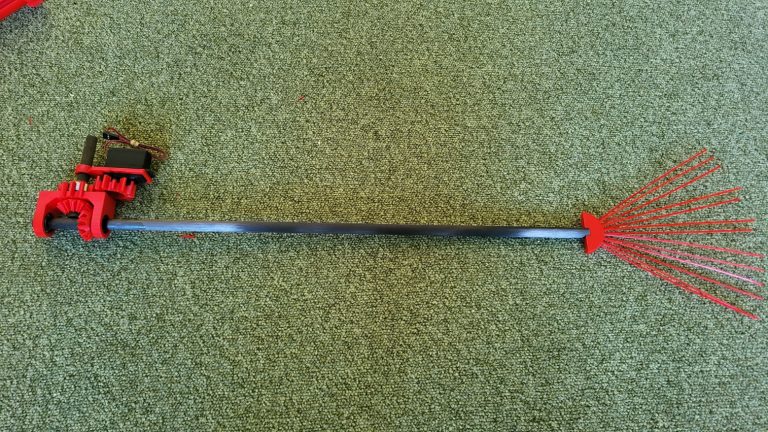
HvAirship Appendage

Doel Het ontwerpen en bouwen van een appendage voor een kleine autonome blimp die papieren vliegtuigjes uit de gevel van het JMH-atrium kan verwijderen.…
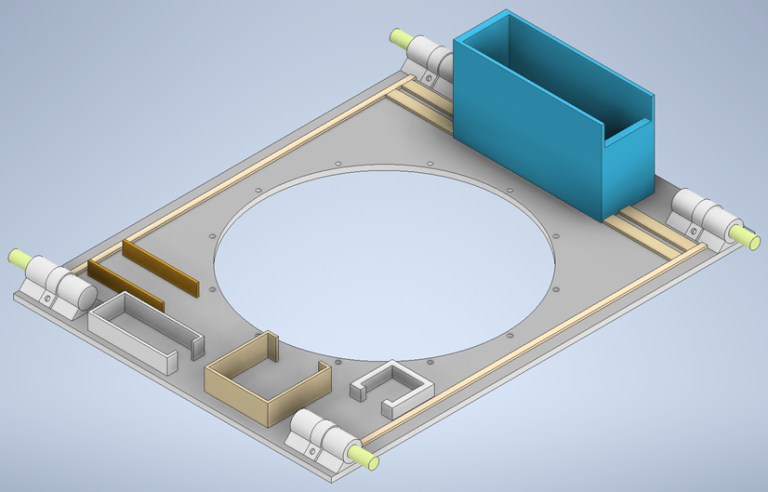
Wall suction drone

Doel De opdracht van dit project is het optimaliseren van de huidige wall suction drone, die ontworpen is om op moeilijk bereikbare oppervlakken te…

Schaalmodel waterstoffabriek

Doel Vooronderzoek naar het ontwikkelen van een schaalmodel van een waterstoffabriek voor educatie en predictive maintenance. Aanpak Om dit doel te bereiken is de…

Bekijk Project

De virtuele service monteur

Doel Een ontwikkelingsplan maken voor het ontwikkelen van een digitale service monteur die ondersteuning biedt aan jonge onervaren monteurs Aanpak Wij hebben gekeken naar…

Bekijk Project

Conditiemonitoring van transformatorhuisjes

Doel Het belangrijkste doel van de opdracht was om te onderzoeken of GRÄPER met behulp van slimme sensoren en eenvoudige AI (TinyML) beter kan…

Bekijk Project

Evaluatie van laserline-scanners voor vliegtuigschade-inspectie

Doel Valideren of de laserline-scanner-gantry op deuken (bv. hagel/impact) op vliegtuigonderdelen nauwkeurig en herhaalbaar kan meten Aanpak We hebben een Python-tool gebouwd die de…

Bekijk Project

Maintenance inspection using a laser-line scanner and gantry system

Doel In opdracht van het Maintenance Lab, een eigen opdracht bedenken die controleert wat de capaciteiten van de laser-line scanner met gantry systeem zijn.…

Bekijk Project

Pink Panther

  Doel Ontwerp van een proefopstelling voor TATA Steel om faalmodi van een Bridle rol te simuleren, data te verzamelen en zo stilstand te…

Bekijk Project

Wall Suction Done, synthetisch gekko materiaal

Doel Onderzoeken of synthetisch gekko materiaal van toepassing is op de rupsbanden van de Wall Suction Drone, ter verbetering van de verticale beweging. Aanpak…

Bekijk Project

Bearing Load Station

Doel De Bearing Load Station belast een lager en gebruikt twee sensoren om slijtage te detecteren. In dit project zijn deze twee sensoren onderzocht.…

Bekijk Project

Inspectierobot AEB

Doel Inzicht krijgen in de benodigde interactie tussen de vrachtwagenchauffeur en de inspectierobot Aanpak Om inzicht te krijgen hebben we met behulp van enquêtes…

Bekijk Project

HvAirship 2.0

Doel In opdracht van het Maintenance Lab een innovatief sensorsysteem ontwikkelen om HvAirship (een blimp) in het Jakoba Mulderhuis autonoom te maken. Aanpak Dit…

Bekijk Project

HvAirship Appendage

Doel Het ontwerpen en bouwen van een appendage voor een kleine autonome blimp die papieren vliegtuigjes uit de gevel van het JMH-atrium kan verwijderen.…

Bekijk Project

Wall suction drone

Doel De opdracht van dit project is het optimaliseren van de huidige wall suction drone, die ontworpen is om op moeilijk bereikbare oppervlakken te…

Bekijk Project