Engineering (Werktuigbouwkunde) - Integraal Project
Wall suction drone
Anish Kamta, Israel Sloote
Doel
De opdracht van dit project is het optimaliseren van de huidige wall suction drone, die ontworpen is om op moeilijk bereikbare oppervlakken te komen.
Aanpak
Het doel van het project was om een wall suction drone te ontwerpen en te optimaliseren, waarbij het frame als basis fungeerde voor de componenten zoals de gekko-skin, zuigturbine en sensorkit. Hoewel het project door tijdsgebrek niet volledig gerealiseerd kon worden, zijn er belangrijke stappen gezet om het doel grotendeels te bereiken.
Stappen richting het doel:
Onderzoek
Samenwerking:
Toepassing van methodologie:
Beperkingen: Hoewel we belangrijke stappen hebben gezet, bleef het doel van een volledig gerealiseerde en geteste drone buiten bereik vanwege tijdsgebrek en afhankelijkheid van de voortgang van andere teams. Toch hebben we een solide basis gelegd voor verdere ontwikkeling en hebben we waardevolle lessen geleerd die we in toekomstige projecten kunnen toepassen.
Resultaat
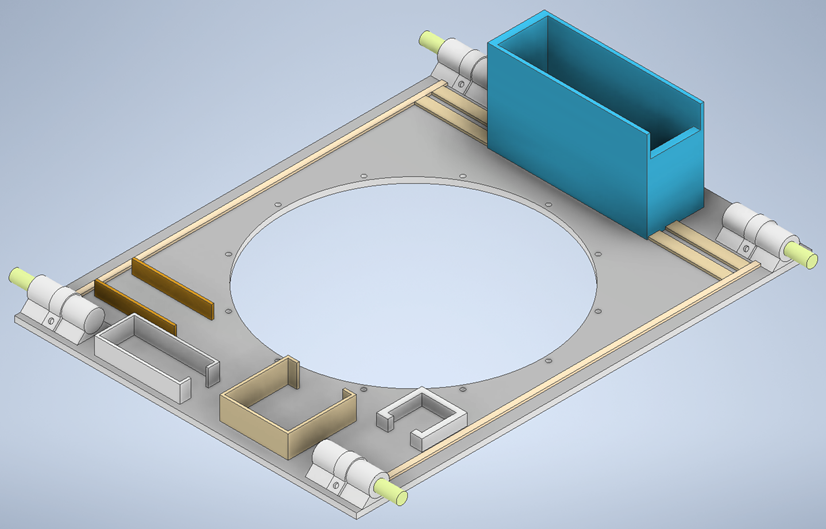
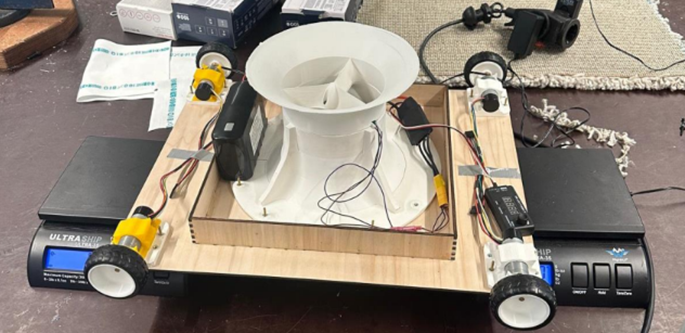
Het resultaat van dit project is een herontwerp van het frame van de wall suction drone. Het frame wordt geprint van PETG en bestaat uit een plaat, met erop constructies om de componenten stevigheid te bieden en te beschermen.