Engineering (Werktuigbouwkunde) - Integraal Project
Multi Tool End Effector for Wood Assembly
Karan', Itai, Max
Doel
Het doel was een robottool ontwikkelen die hout oppakt en vastzet met uitdraaibare spijkers. Zo kunnen constructies automatisch gebouwd en later weer gedemonteerd worden.
Aanpak
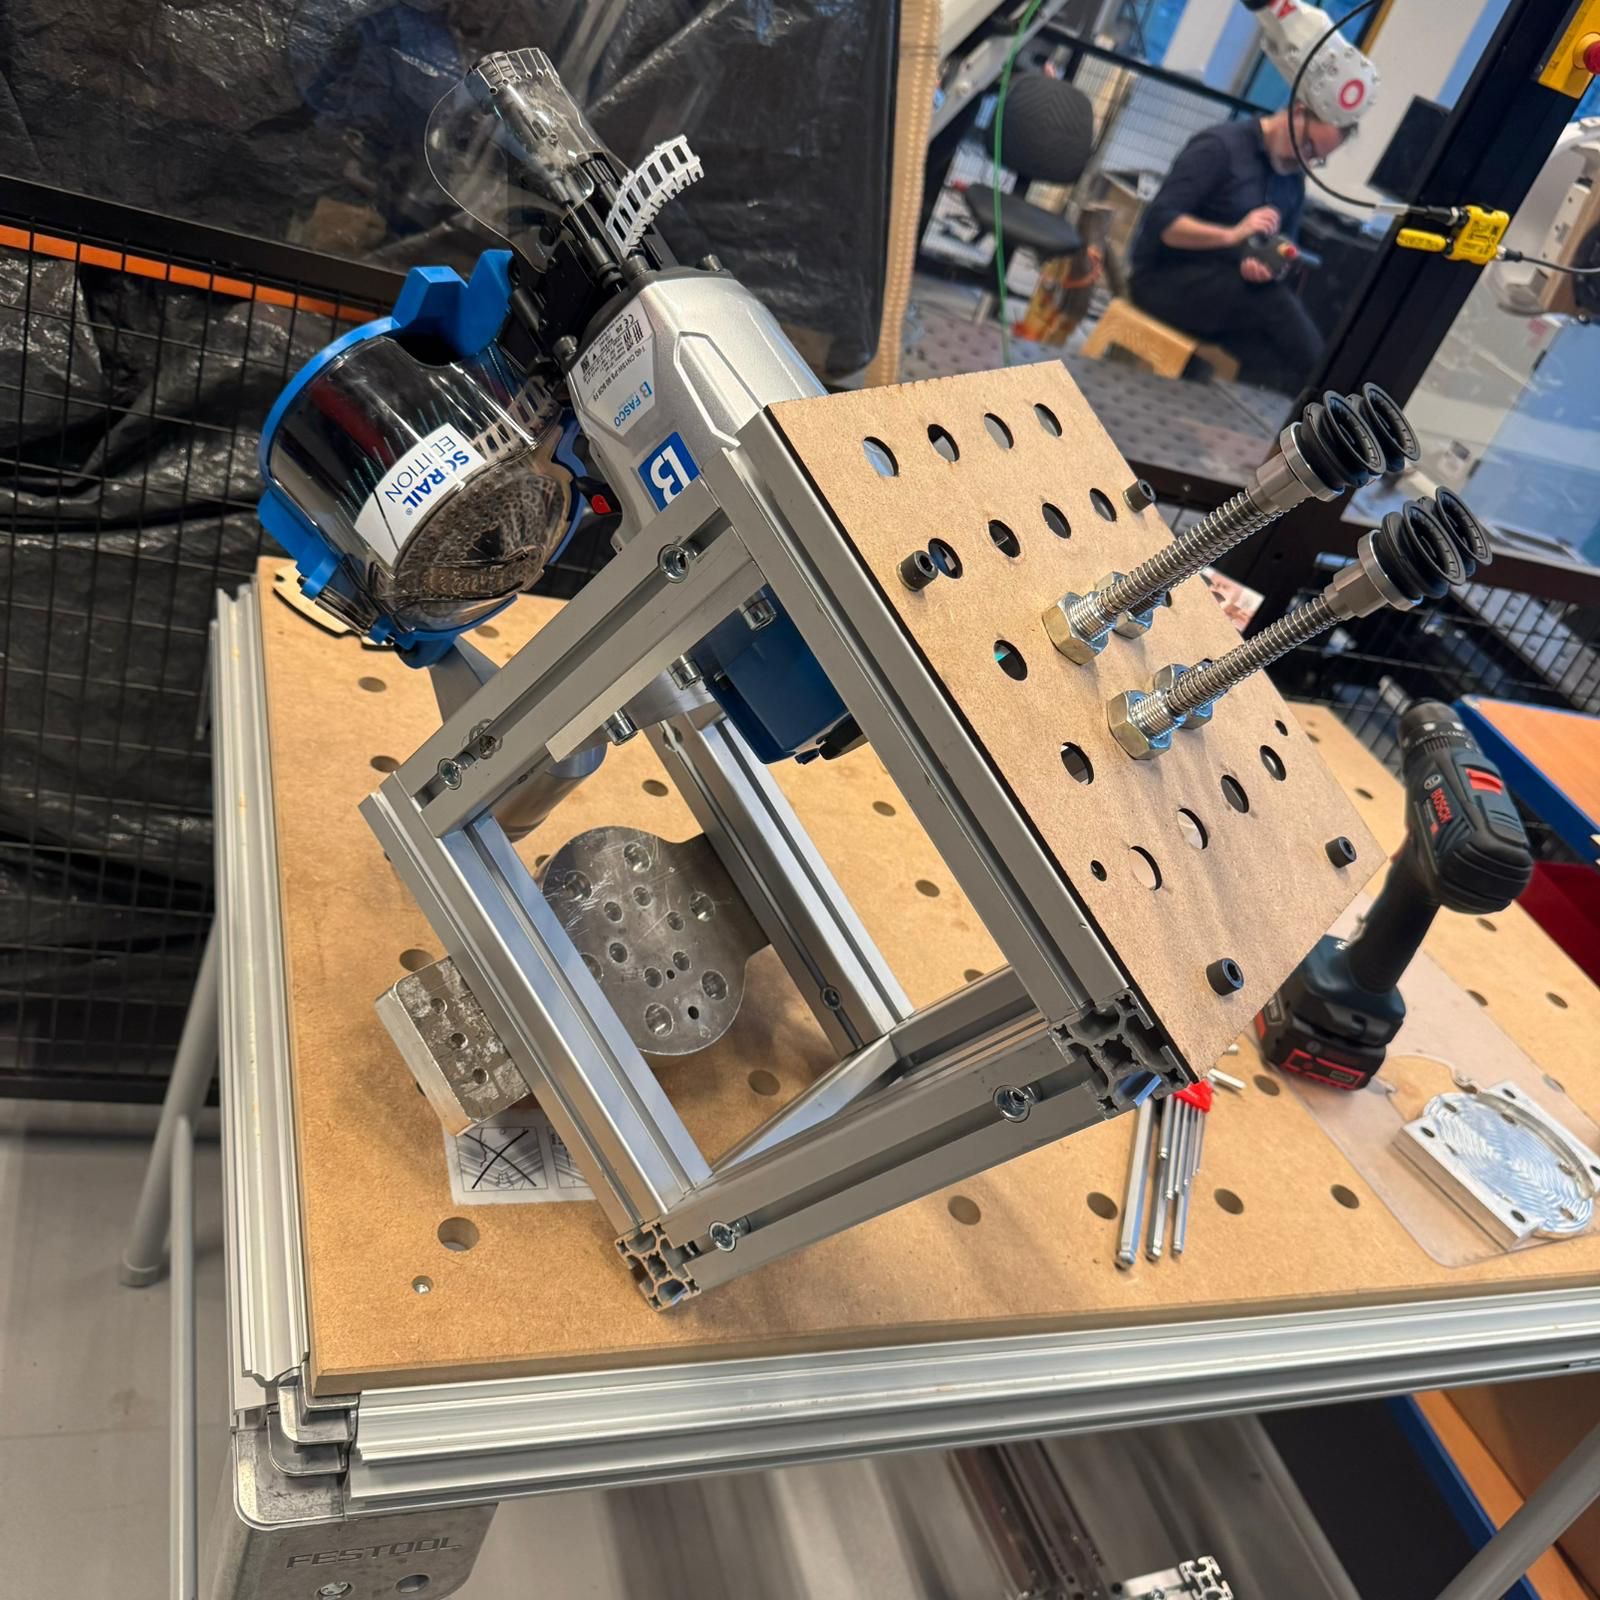
We zijn begonnen met het analyseren van eerdere robotsystemen, en we ontdekten dat houten nagels vaak het bouwmateriaal lieten splijten. Daarom hebben we gekozen voor ‘Scrails’: speciale spijkers die de snelheid van schieten combineren met de demonteerbaarheid van schroeven. Op basis hiervan hebben we een digitaal ontwerp gemaakt voor een robottool die houten planken kan oppakken met zuignappen en deze direct kan vastzetten.
Daarna hebben we dit ontwerp daadwerkelijk gebouwd en getest op een industriële robotarm. Tijdens de tests bleek dat de ophanging van het schietpistool te veel trilde, dus hebben we de houten montageplaat vervangen door een stevige aluminium constructie. Het resultaat is een betrouwbaar, werkend prototype waarmee de robot nu volledig zelfstandig en zonder schade houten constructies kan in elkaar zetten.
Resultaat
Resultaat: een functioneel prototype dat hout vastpakt en verbindt met uitschuifbare Scrails. Dit toont aan dat circulaire, geautomatiseerde houtbouw mogelijk is en geeft het RobotLab een stevige basis voor verdere innovaties.