Engineering (Werktuigbouwkunde) - Integraal Project
Robotic Sanding
Colin Hetjes, Tomas Kramer, Ruben Jans, Ilias Morabet
Doel
Het ontwikkelen van een robotsysteem dat consistent schuurt op variërende en complexe oppervlakken
Aanpak
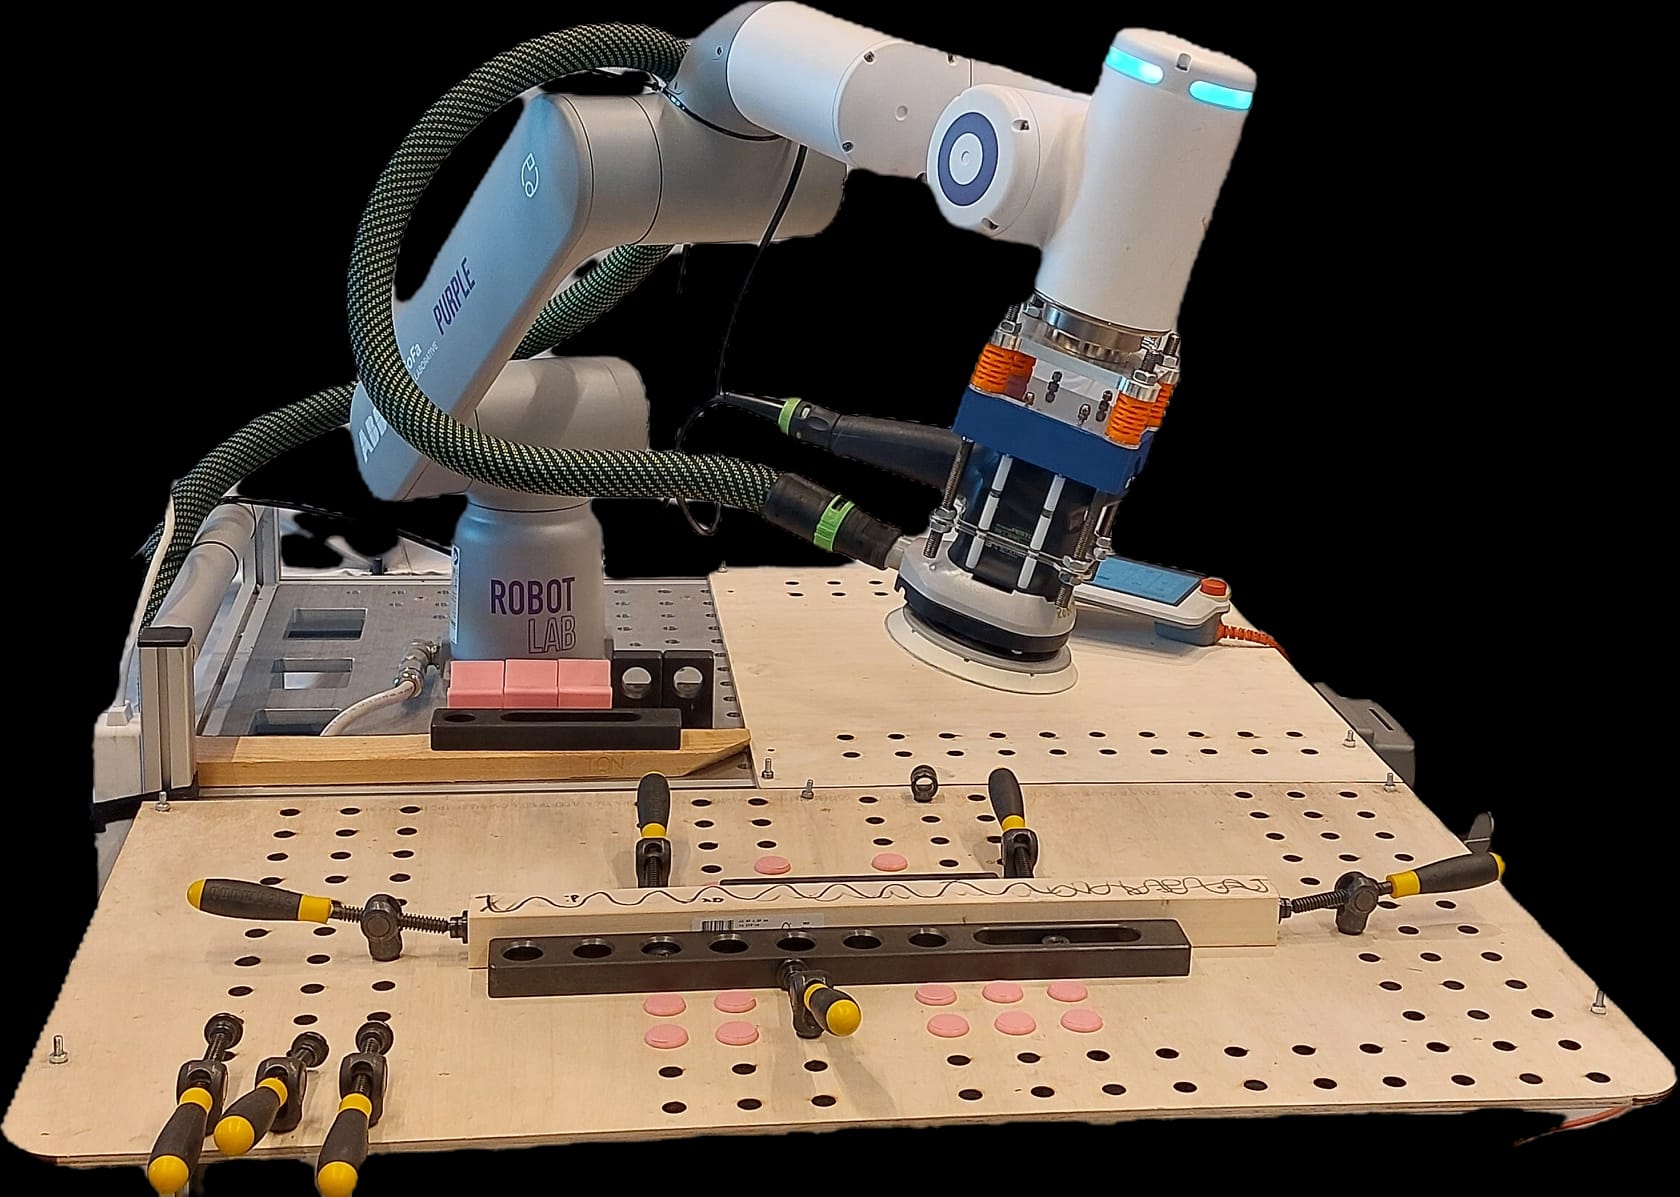
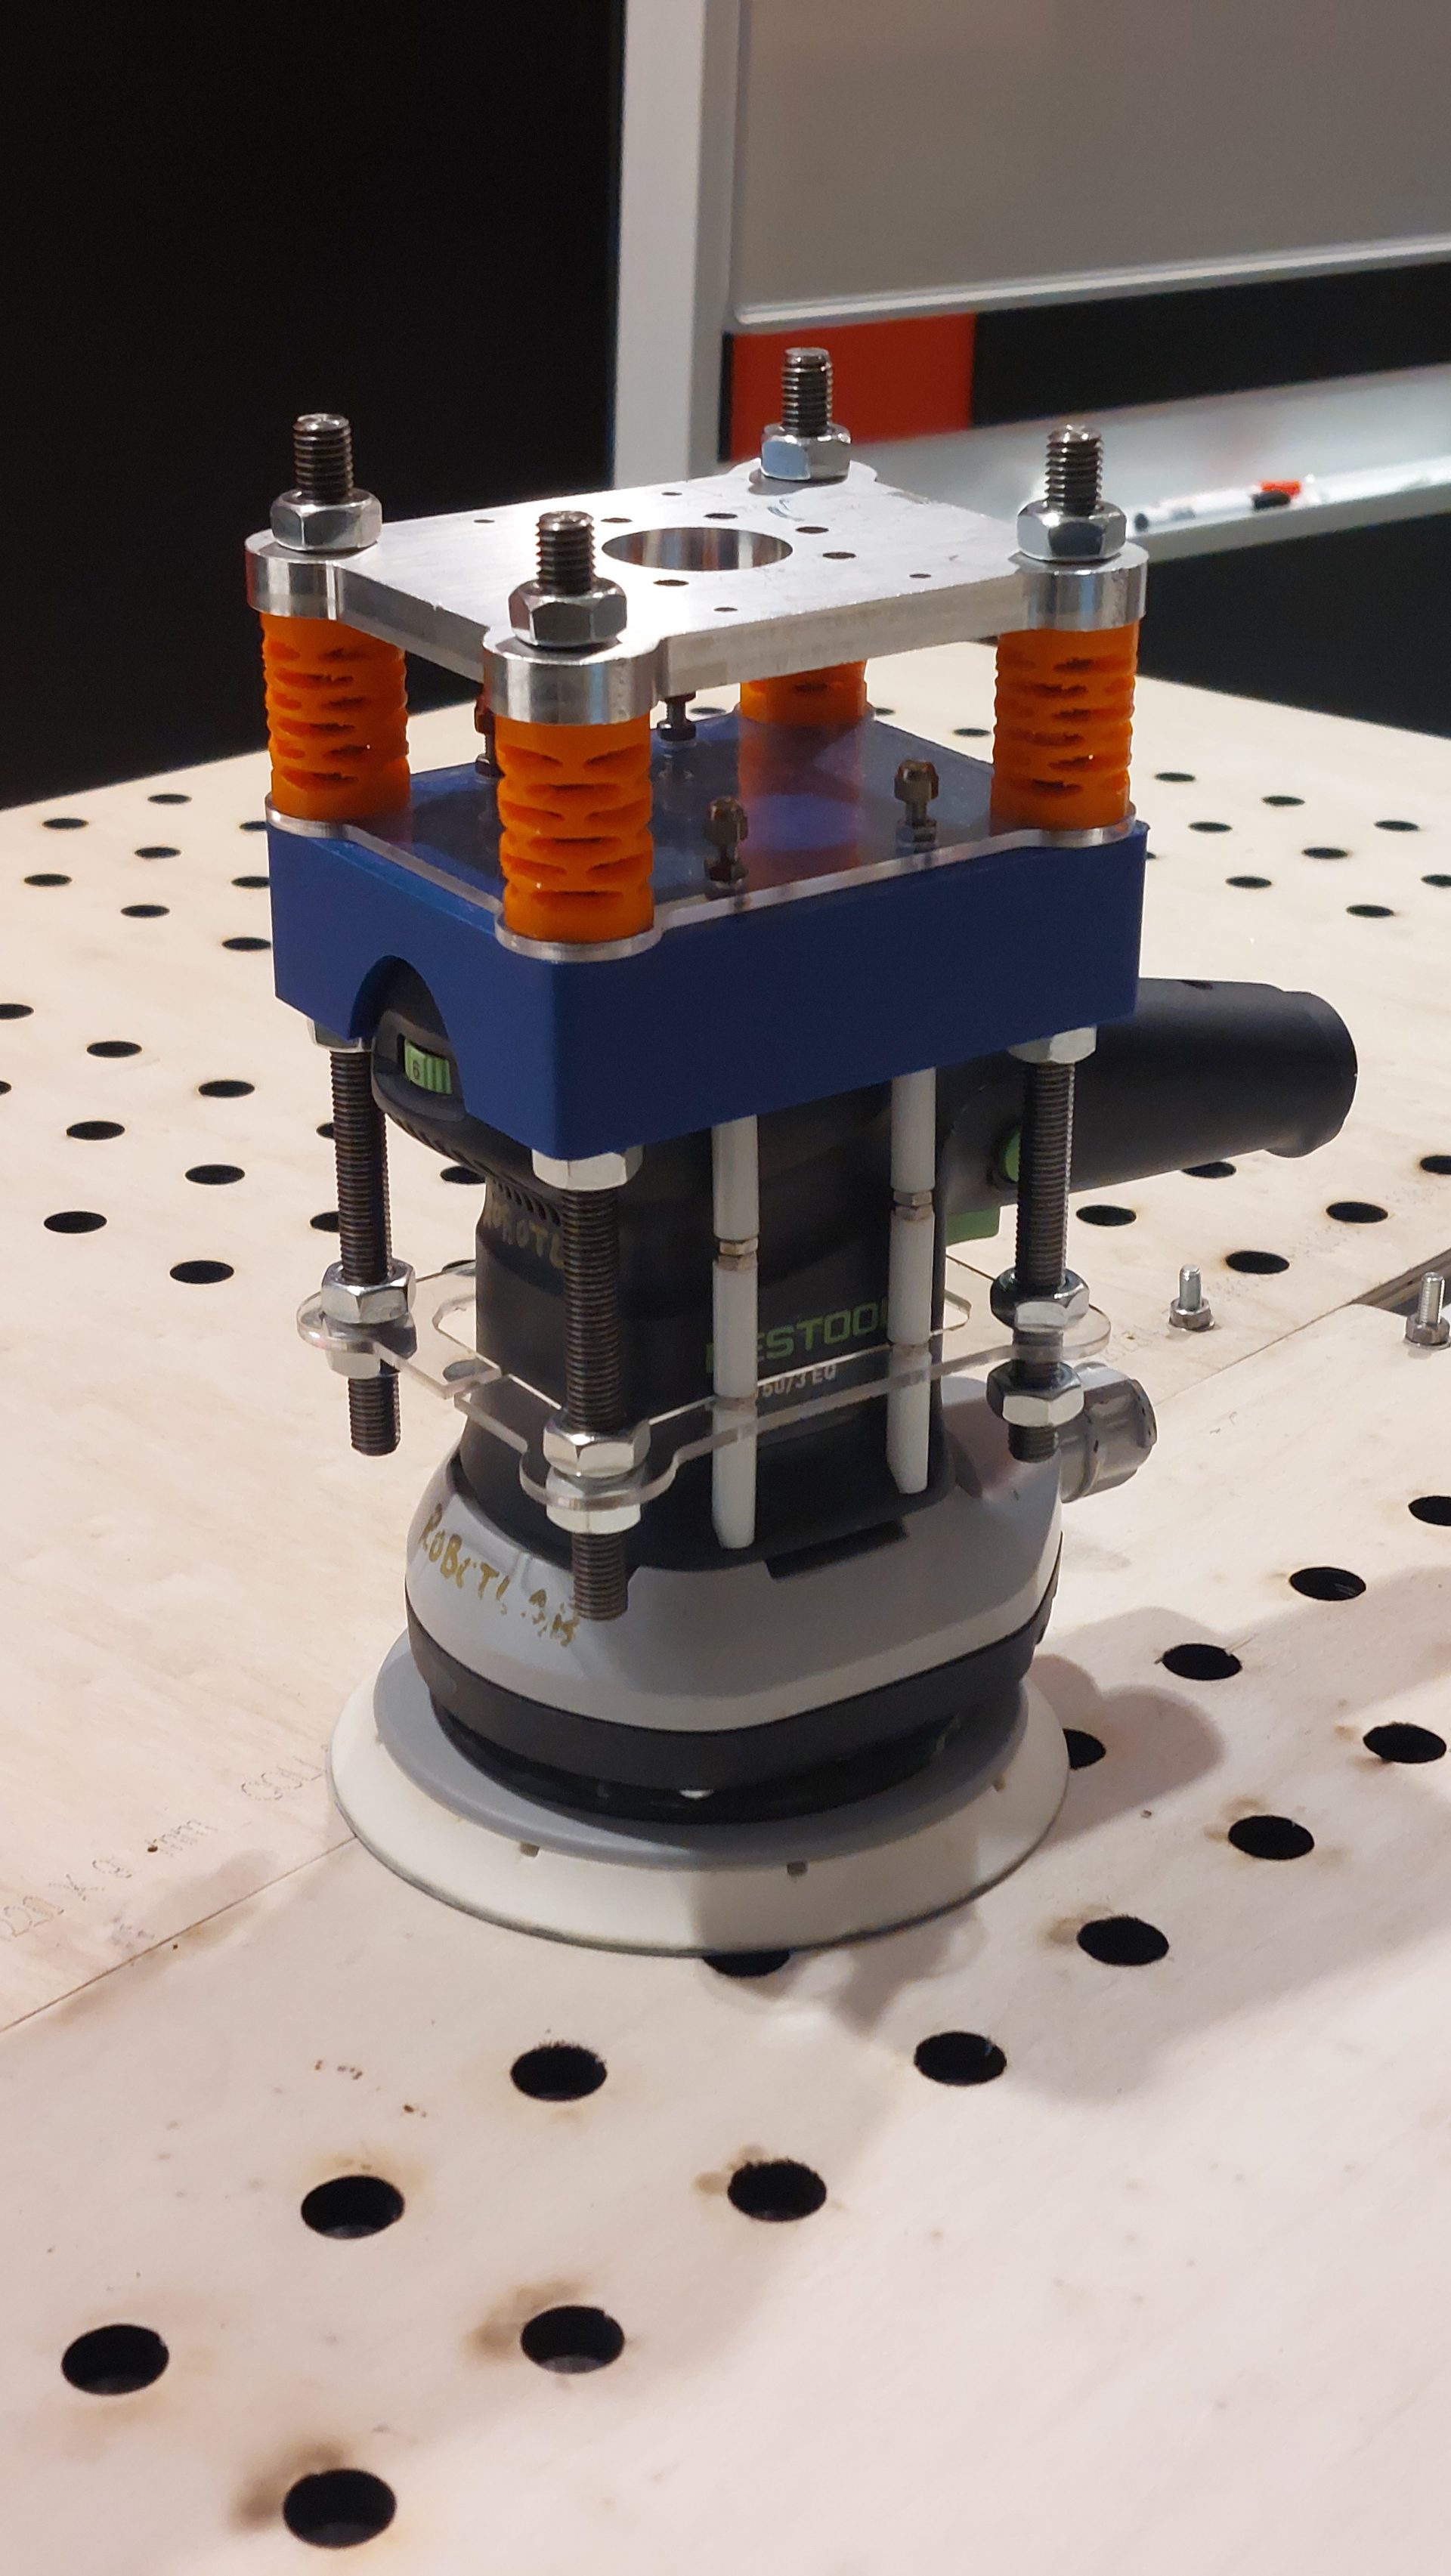
Om dit doel te bereiken hebben we een iteratief ontwerpproces toegepast. In totaal zijn er drie prototypes ontwikkeld, waarbij elk model is gebouwd op de leerpunten van het vorige.
Met elk prototype zijn uitgebreide experimenten uitgevoerd om de interactie tussen de schuurmachine en verschillende materialen te analyseren. Parallel aan de hardware hebben we geavanceerde aansturingssoftware geschreven. Deze software fungeert als de brug tussen mens en machine: het filtert onbedoelde variaties van de bestuurder weg en zorgt ervoor dat de robot parameters zoals druk en snelheid constant houdt. Hierdoor kan de operator, ongeacht ervaring, een hoogwaardig en consistent schuurresultaat leveren
Resultaat
Een custom schuur-end-effector, intuïtieve aansturingssoftware voor de operator en een vergrote werktafel die het robotbereik maximaliseert