Engineering (Werktuigbouwkunde) - Integraal Project
Multi Tool End Effector for Wood Assembly
Robert Broekema, Julius Bötger, Noah Peters
Doel
Het doel is een robot-multitool verbeteren dat zelfstandig hout pakt, verplaatst en monteert om de bouw van houten constructies in het RobotLab efficiënter en compacter te automatiseren.
Aanpak
Om dit doel te bereiken, hebben we de bestaande Wood Assembly MultiTool End-Effector in een periode van 20 weken doorontwikkeld. We begonnen met een analyse van het eerdere ontwerp en een verkenning van industriële oplossingen voor geautomatiseerde houtbewerking. Op basis van een Programma van Eisen hebben we verschillende concepten ontworpen, waarbij de focus lag op het verbeteren van de stabiliteit, modulariteit en compactheid. Na de selectie van het beste concept via een keuzematrix zijn er gedetailleerde technische werktekeningen gemaakt.
Tijdens de bouw van het prototype zijn praktische verbeteringen doorgevoerd, zoals het aanpassen van de frame-afmetingen en het 3D-printen van specifieke beugels. Als laatste stap hebben we de multitool op de robotarm gemonteerd en de besturing geprogrammeerd met RAPID-code via de FlexPendant. Het resultaat is een functionele robot-multitool die zelfstandig houten planken kan oppakken, verplaatsen en monteren binnen het RobotLab.
Resultaat
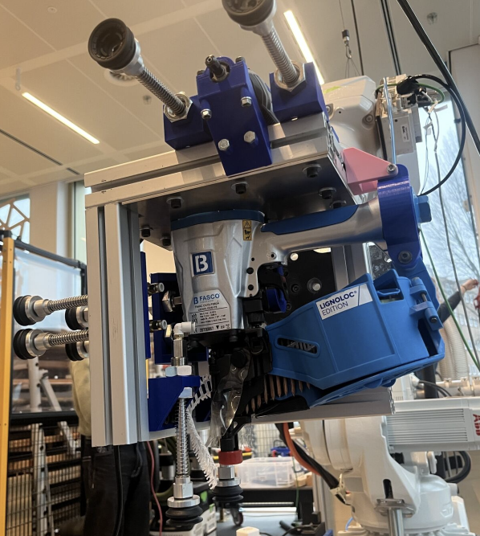
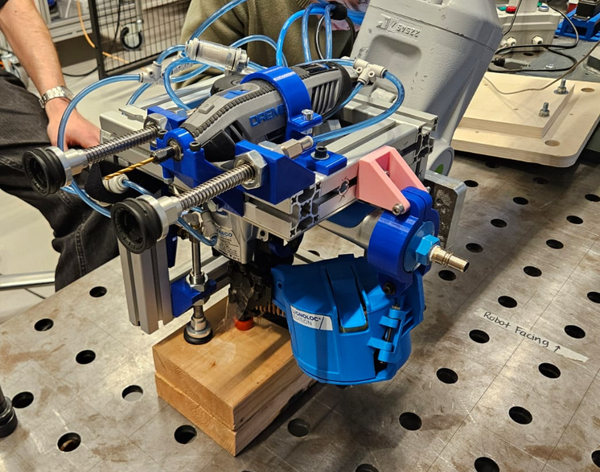
Gerealiseerd: deze multifunctionele tool pakt, boort en verbindt hout met houten spijkers.
Het resultaat: een efficiënter proces voor circulaire houtbouw in het RobotLab.
Het resultaat: een efficiënter proces voor circulaire houtbouw in het RobotLab.