Engineering (Werktuigbouwkunde) - Integraal Project
ATC Dust Extraction
Christopher Bolt Gijs van Weerdenburg Jelte de Vries Sjors Vertelman
Doel
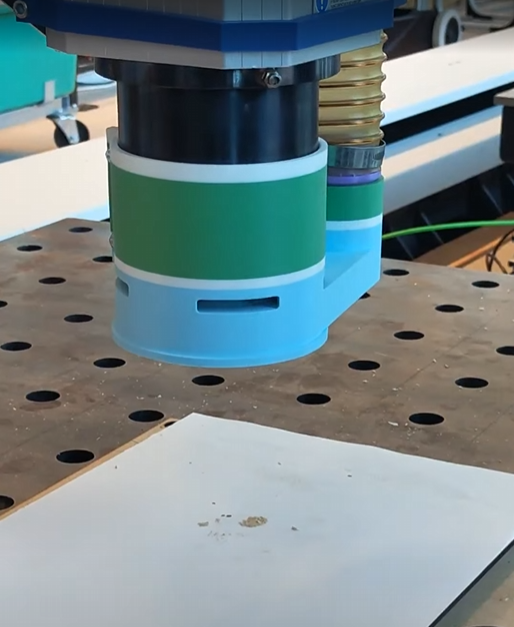
Het maken van een afzuigsysteem voor een robotarm dat ook automatisch van tools kan veranderen.
Aanpak
De opdracht was het opleveren van een afzuigsysteem dat samen werkt met de automatische tool changer en op een industriële robotarm past. De robotarm wordt gebruikt om rest- en afvalhout te bewerken. Tijdens deze bewerkingen komt veel zaagsel en fijnstof vrij. Aangezien fijnstof meer verspreid wordt en gevaarlijk is voor de gezondheid is hier de focus op gelegd.
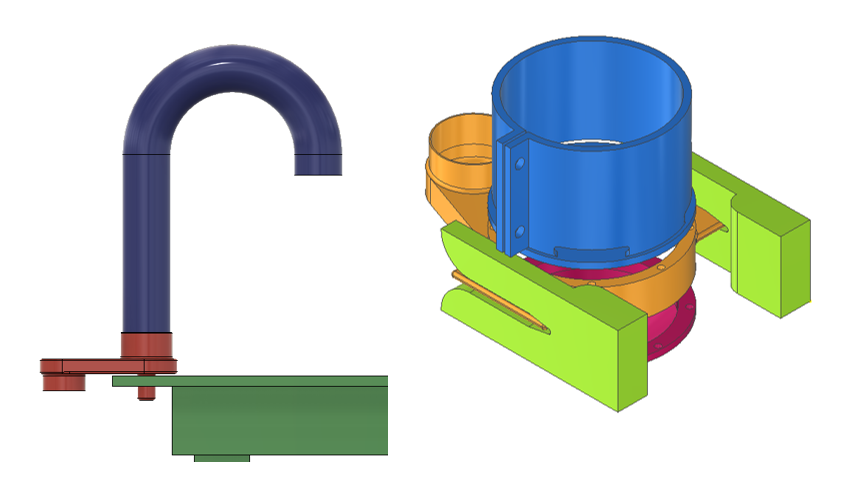
Om dit doel te bereiken is er eerst onderzocht waar het afzuigsysteem aan moet voldoen, hierna zijn concepten ontworpen en deels gerealiseerd om mee te testen. Verder zijn er meerdere prototypes gemaakt om passingen, ideeën en werkingen te valideren. Met behulp van deze prototypes zijn er meerdere valkuilen gevonden en verwerkt. Met de kennis van deze testen en prototypes zijn vervolgens twee prototypes opgeleverd.
Resultaat
Het is gelukt om twee prototypes en een bijbehorend ontwerp- en onderzoeksrapport op te leveren waarin onbekende valkuilen in kaart zijn gebracht.
Met behulp van het opgeleverde werk is het robotlab instaat om verder te testen met de afzuigsystemen.